Parte VI · Robótica e IoT
Robots
Se construye sobre: Control y retroalimentación, Sensores y actuadores
Estira la mano y agarra la taza de café que tienes enfrente. No pensaste en ángulos. Pero tu cerebro acaba de resolver, en una fracción de segundo, cuánto girar el hombro, cuánto doblar el codo y cómo orientar la muñeca para que los dedos terminen alrededor del asa, y mientras la mano se acercaba fue corrigiendo con lo que veían los ojos. Un robot tiene que hacer exactamente eso, solo que alguien tiene que escribirle cada paso. Lo que para ti es obvio resulta ser de lo más difícil de enseñarle a una máquina, mucho más que jugar ajedrez. Esa inversión, que lo que nos cuesta poco a las máquinas les cuesta mucho y al revés, se conoce como la paradoja de Moravec.
Sentir, pensar, actuar
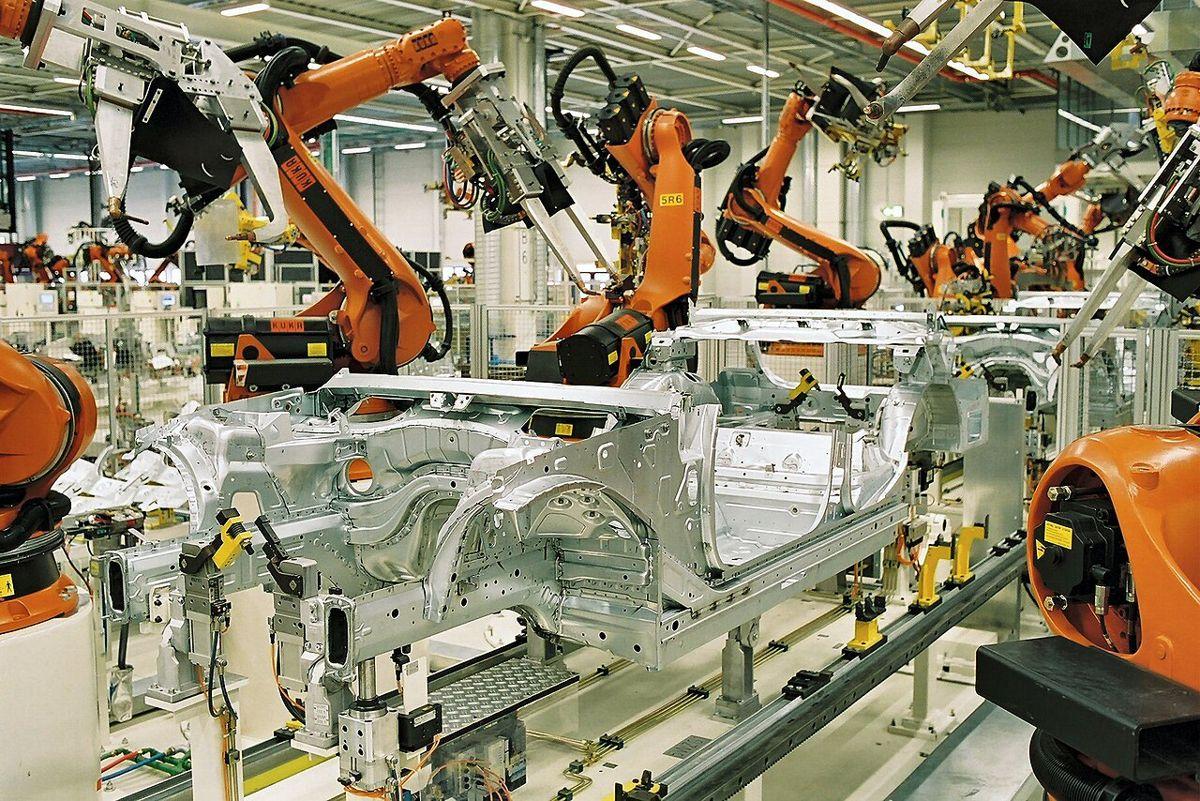
Un robot es una máquina que cierra un bucle con el mundo físico. Siente con sensores (cámaras, encoders que cuentan cuánto giró cada rueda, acelerómetros, giroscopios, sensores de distancia), piensa con uno o varios microcontroladores y computadores, y actúa con motores. Luego vuelve a sentir, porque el mundo cambió, en parte por lo que el robot mismo hizo. Una aspiradora que choca, retrocede y gira ya es un robot; un brazo de soldadura en una planta de carros, también; un dron, también.
El bucle tiene pisos. Abajo, en cada articulación, hay un lazo rápido que mantiene el motor en el ángulo pedido, del tipo que cuenta control y retroalimentación, que corre miles de veces por segundo y no sabe nada de tazas. Arriba hay un nivel que decide qué ángulo pedir, y más arriba otro que decide a dónde ir. Tu cuerpo está organizado parecido: el reflejo que retira la mano del fogón se cierra en la médula sin consultar al cerebro (está en el sistema nervioso), y el plan de ir a la cocina por café se cierra mucho más arriba.
Grados de libertad
Un objeto rígido en el espacio necesita seis números para quedar ubicado: tres para dónde está y tres para cómo está girado. Por eso el brazo industrial típico tiene seis articulaciones, seis grados de libertad: con menos no podría poner la herramienta en cualquier posición con cualquier orientación. Tu brazo, contando hombro, codo y muñeca, suele describirse con siete. Ese grado de más es redundancia: puedes mantener la mano quieta sobre la mesa y todavía mover el codo, lo que sirve para esquivar obstáculos. Un carro, en cambio, se mueve en un plano con tres grados de libertad (dos de posición y uno de orientación) pero solo controla dos, avanzar y girar el timón; por eso no puede moverse de lado y estacionar en paralelo requiere maniobra.
Del ángulo a la punta: cinemática directa
Para ver las matemáticas basta un brazo plano de dos eslabones, de largos y , con un ángulo en el hombro, medido desde el eje horizontal, y un ángulo en el codo, medido desde el primer eslabón. Si conoces los ángulos, saber dónde queda la punta es sumar dos vectores:
Esa es la cinemática directa: de los ángulos a la posición. Es una función sin ambigüedades, cada pareja de ángulos da un solo punto. En tres dimensiones y con seis articulaciones se hace igual, solo que cada articulación aporta una rotación y un desplazamiento, y la posición de la herramienta sale de multiplicar una matriz por articulación, como se componen las transformaciones en matrices como transformaciones.
Del punto a los ángulos: cinemática inversa
El problema que importa es el contrario. Nadie le dice al robot “gira el hombro 63 grados”; le dice “pon la pinza en la taza”. Hay que ir del punto a los ángulos, y esa función al revés ya no es tan amable. Para el brazo de dos eslabones sale de la ley de los cosenos: la distancia de la base al objetivo, los dos eslabones y el ángulo del codo forman un triángulo, y
Fíjate en lo que dice la primera ecuación. Si el lado derecho es mayor que 1 o menor que −1, no hay ningún ángulo con ese coseno: el punto está fuera de alcance, o demasiado lejos (más allá de ) o demasiado cerca de la base (más acá de ). Y si está entre −1 y 1, hay dos ángulos con ese coseno, y : el codo puede quedar arriba o abajo y la punta llega al mismo sitio. La inversa no es una función sino una elección.
Un brazo de dos eslabones, de 1 m y 0,7 m, fijo en el centro. Arrastra la cruz (o usa los deslizadores) y el brazo calcula los dos ángulos que ponen su punta ahí. En gris, la otra solución.
Hombro 63°, codo -87°. La otra solución (codo abajo) llega al mismo punto con hombro -5° y codo 87°.
En la posición de partida el objetivo está en metros. Con el codo arriba, el hombro sube a 63° y el codo se dobla −87°; con el codo abajo, el hombro baja a −5° y el codo se dobla 87° hacia el otro lado. Las dos soluciones son simétricas respecto a la recta que va de la base al objetivo. Lleva la cruz hasta el borde del anillo verde, a 1,7 m, y las dos soluciones se funden en una: el brazo estirado. Métela al hueco del centro, a menos de 0,3 m, y tampoco hay solución: con el codo doblado del todo, la punta no se acerca más. El anillo es el espacio de trabajo del robot. La prueba de la lógica de esta animación hace la cuenta de vuelta: le aplica la cinemática directa a cada solución y comprueba que la punta cae en el objetivo.
En el borde pasa algo más sutil. Con el brazo estirado, mover un poco los ángulos solo desplaza la punta de lado, nunca hacia afuera; el brazo perdió una dirección. Esos puntos se llaman singularidades, y cerca de ellas pedirle a la punta una velocidad pequeña en la dirección perdida exige velocidades enormes en las articulaciones. Para brazos de seis articulaciones la inversa puede tener muchas más soluciones que dos (hasta dieciséis) y en general no sale en fórmula cerrada; por eso casi todos los brazos industriales se diseñan, con las tres últimas articulaciones cruzándose en un punto, para que sí salga. En el caso general se resuelve con métodos numéricos que se acercan paso a paso.
Robots que ruedan: odometría
Un robot móvil con dos ruedas motrices, como la aspiradora, sabe cuánto giró cada rueda porque los encoders cuentan las vueltas. Si la rueda derecha avanza a y la izquierda a , separadas una distancia , el robot avanza y gira a
y su posición se obtiene sumando esos pedacitos de movimiento, la integral de la velocidad. Eso es la odometría, y tiene un defecto de fábrica: los errores se acumulan. Una rueda que patina un poco, un diámetro que no es exactamente el que dice el plano, y al integrar el error de orientación se convierte en un error de posición que crece con cada metro. Después de unas cuantas vueltas por la sala, el robot está convencido de estar donde no está.
Saber dónde estás: localización
La salida es combinar dos fuentes de información imperfectas: lo que el robot cree por haberse movido y lo que ve (una pared a 1,2 m según el sensor de distancia, una marca conocida en la cámara). Es el problema de la probabilidad con Bayes en el centro: tienes una creencia previa sobre dónde estás, llega una medición y la actualizas. Moverse ensancha la incertidumbre; medir la estrecha.
Cuando todo es lineal y los errores son gaussianos, esa actualización tiene una forma cerrada, el filtro de Kalman, que Rudolf Kálmán publicó hacia 1960 y que se usó en la navegación del programa Apolo. Su corazón, en una dimensión, es un promedio pesado por la confianza. Si la odometría dice con varianza y el sensor dice con varianza , la mejor estimación combinada es
Si el sensor es mucho más confiable que la odometría, se acerca a 1 y le crees al sensor; si es al revés, se acerca a 0. Y la varianza combinada siempre es menor que cualquiera de las dos: dos testigos imperfectos juntos saben más que cualquiera de ellos solo. Cuando el mundo no es lineal ni gaussiano se usan variantes, o filtros de partículas, que representan la creencia con miles de hipótesis y se quedan con las que mejor explican lo que el robot ve. Y si el robot ni siquiera tiene mapa, tiene que construirlo mientras se ubica en él; ese problema tiene nombre propio, SLAM, y es uno de los grandes temas de la robótica.
Llegar: planificar una ruta
Saber dónde estás no dice cómo llegar. Si partes el piso en una cuadrícula y unes cada celda libre con sus vecinas, el mapa se vuelve un grafo y el camino más corto se encuentra con el algoritmo de Dijkstra, el de algoritmos y complejidad. En robótica casi siempre se usa una variante, A*, que le agrega a Dijkstra una pista: además de la distancia recorrida, cuenta una estimación de lo que falta, por ejemplo la distancia en línea recta hasta la meta. Si esa estimación nunca exagera, A* sigue encontrando el camino más corto, y explora muchas menos celdas porque no pierde tiempo en las direcciones que se alejan.
Para un brazo, el “mapa” no es el piso sino el espacio de los ángulos. El brazo de la animación vive en el conjunto de parejas , y como cada ángulo da la vuelta, ese espacio tiene forma de dona. Un obstáculo en la mesa se convierte en una región prohibida de la dona, y planificar es buscar un camino que la esquive.
Aprender a moverse
Todo lo anterior supone que alguien escribió los modelos. La otra vía es dejar que el robot aprenda: mostrarle muchas demostraciones y ajustar una función que imite lo que hace una persona, o dejar que ensaye y premiarlo cuando acierta, que es el aprendizaje por refuerzo. Es aprendizaje automático, muchas veces con redes neuronales como la función que se ajusta. El problema es que ensayar con un robot real es lento y lo rompe, así que se entrena en simulación, con millones de intentos, y se pasa al robot real. La brecha entre el simulador y el mundo, la fricción que no era la del modelo, el motor que responde un poco distinto, es hoy uno de los problemas centrales del área.
Por qué caminar es difícil
Un brazo atornillado al piso no se cae. Un robot que camina sí puede, y esa es la diferencia que lo complica todo. Al caminar hay momentos en que solo un pie toca el suelo, el cuerpo está, literalmente, cayéndose hacia adelante, y lo único que lo salva es poner el otro pie a tiempo y en el lugar correcto. Cada vez que un pie aterriza o despega cambian las ecuaciones del movimiento, porque cambia lo que está apoyado. Y el robot no puede empujar su cuerpo en cualquier dirección: solo puede hacer fuerza contra el suelo a través de los pies, y el suelo solo empuja, no jala. Es un sistema que controla menos cosas de las que tiene que mover, igual que el carro que no puede ir de lado, pero inestable.
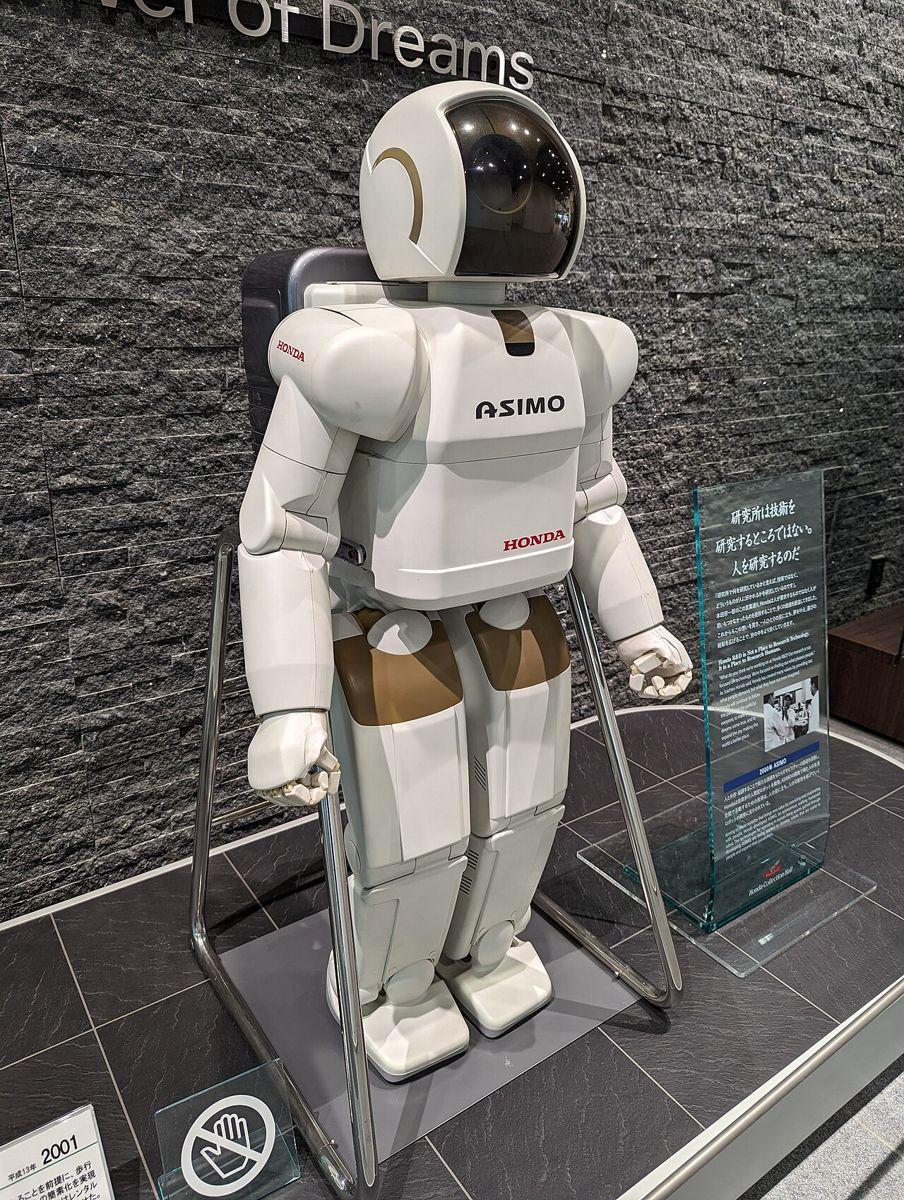
Los primeros robots humanoides caminaban despacio y con las rodillas dobladas, cuidando que el punto donde se equilibran las fuerzas nunca saliera de la planta del pie. Los de ahora corren y saltan porque combinan buenos modelos de su propia dinámica, control predictivo que recalcula el plan muchas veces por segundo y, cada vez más, políticas aprendidas en simulación. Tú lo aprendiste en el primer año de vida, cayéndote, con un sistema nervioso que es a la vez sensor, controlador y aprendiz. Que todavía nos cueste tanto copiarlo es la mejor medida de lo que hace un cuerpo sin que nos demos cuenta.
Si este capítulo deja una sola idea, que sea esta: un robot no es un programa con motores, es un bucle. Mide con ruido, decide con incertidumbre, actúa con retraso, y vuelve a medir. Todo lo que hace bien sale de cerrar ese bucle una y otra vez, desde el lazo que sostiene un ángulo hasta el que decide cruzar una habitación. Y cuando el robot está lejos, en un cafetal o en un campo, ese bucle se estira por radio, con todo lo que cuenta IoT y LoRa.