Parte VI · Robótica e IoT
Sensores y actuadores
Se construye sobre: Circuitos, Semiconductores
Pon el celular sobre la mesa y gíralo: la pantalla se acomoda. Acércalo a la oreja durante una llamada: la pantalla se apaga. Pasa el dedo y la pantalla sabe dónde está. Nada de eso lo hace el procesador por sí solo. Un procesador, por rápido que sea, vive encerrado en un mundo de unos y ceros; no sabe si hace calor, si está de pie o acostado, si alguien lo toca. Para enterarse necesita sensores, y para hacer algo al respecto, girar una rueda, abrir una válvula, prender un ventilador, necesita actuadores.
Este capítulo es la frontera entre el libro de electrónica y el de robótica. Se apoya en dos cosas que ya están contadas: los circuitos, con la ley de Ohm y el divisor de voltaje, y los semiconductores, que son el material del que están hechos casi todos los sensores y los transistores que mueven a los actuadores. Si quieres empezar a armar cosas, este es también un buen mapa de qué comprar y qué esperar de cada pieza.
Un sensor es un traductor
La definición cabe en una línea: un sensor convierte una magnitud física (temperatura, luz, distancia, aceleración) en una magnitud eléctrica que un circuito puede leer, casi siempre un voltaje. Visto así, un sensor es una función: entra la temperatura, sale un voltaje. Y como toda función que usemos para medir, lo que importa es que sea estable y que se pueda invertir, porque lo que el programa recibe es el voltaje y lo que quiere saber es la temperatura. Antes de eso hay una decisión previa, la de qué estamos midiendo: un termómetro en el sol y uno en la sombra miden cosas distintas aunque sean el mismo aparato.
El termistor. Es una resistencia hecha de un material semiconductor cuya resistencia depende mucho de la temperatura. En el tipo más común, el NTC (coeficiente de temperatura negativo), la resistencia baja al calentarse: el calor libera más portadores de carga, la misma historia de bandas de los semiconductores. La curva no es una recta. Una aproximación muy usada es la ecuación beta:
con las temperaturas en kelvin. Para un termistor típico de 10 kΩ a 25 °C con , la fórmula da unos 33,6 kΩ a 0 °C y unos 3,6 kΩ a 50 °C: un factor de casi diez en cincuenta grados. Esa sensibilidad es su virtud. Para leerla se pone el termistor en un divisor de voltaje junto a una resistencia fija, y el cambio de resistencia se vuelve un cambio de voltaje. (Cuando se necesita más precisión se usa una fórmula de tres parámetros, la de Steinhart–Hart, o una tabla de calibración.)
La fotorresistencia. Una resistencia que baja cuando le llega luz, porque los fotones excitan electrones a la banda de conducción. Es barata y lenta (tarda del orden de decenas de milisegundos en responder), perfecta para saber si es de día y mala para recibir datos por luz; para eso están los fotodiodos, que son primos del fotorreceptor del ojo en un sentido literal: también convierten fotones en una señal eléctrica, cada uno en su rango del espectro.
Los sensores capacitivos. La pantalla de tu celular tiene debajo una rejilla de electrodos transparentes. Entre filas y columnas hay pequeños condensadores, y tu dedo, que es conductor y está acoplado a tierra a través de tu cuerpo, cambia la capacitancia de los que tiene cerca. El controlador de la pantalla mide esos cambios, por ejemplo cronometrando cuánto tarda cada nodo en cargarse, y calcula dónde está el dedo. Por eso con un guante de lana no funciona y con una salchicha sí.
El acelerómetro MEMS. Dentro de un chip de pocos milímetros hay una masa diminuta de silicio colgada de resortes también de silicio, con dedos que se intercalan con dedos fijos como dos peines. Cuando el chip acelera, la masa se queda un poco atrás, los peines se acercan o se alejan y cambia, otra vez, una capacitancia. Lo curioso es lo que mide en reposo: sobre la mesa marca una aceleración de 1 g hacia arriba, y en caída libre marca cero. Un acelerómetro no distingue la gravedad de una aceleración; esa indistinción, el principio de equivalencia, es el punto de partida de la relatividad general. Y es la razón práctica por la que tu celular sabe hacia dónde está el suelo.
El ultrasonido. Un módulo de ultrasonido emite un pulso de sonido de unos 40 kHz, demasiado agudo para oírlo, y mide cuánto tarda en volver el eco. Es una medida de tiempo de vuelo: si el sonido viaja a (en aire seco a 20 °C) y el eco tarda , la distancia es
porque el sonido va y vuelve. Un obstáculo a un metro devuelve el eco en unos 5,8 milisegundos. La velocidad del sonido cambia con la temperatura, unos 0,6 m/s por grado, así que un medidor fino corrige con un termistor: dos sensores colaborando. Los murciélagos y los sonares hacen la misma cuenta.
De la señal continua al número
El voltaje que sale del divisor es una señal analógica: puede tomar cualquier valor en un rango y cambia de forma continua en el tiempo. Un procesador solo maneja números de una cantidad fija de bits, actualizados a saltos de reloj, como se cuenta en del sumador a la CPU. El traductor entre los dos mundos es el conversor analógico-digital, el ADC, y hace dos cosas distintas que conviene separar.
La primera es cuantizar: redondear el voltaje a uno de un número finito de escalones. Un ADC de bits tiene escalones, y si su rango va de 0 a , cada escalón mide
El ADC de 10 bits de un Arduino Uno, con referencia de 5 V, tiene 1024 niveles de unos 4,9 mV. El de 12 bits de un ESP32, con un rango de unos 3,3 V, tiene 4096 niveles de unos 0,8 mV. Cualquier detalle más fino que un escalón se pierde: los números reales con infinitos decimales no caben en un registro. Un ADC muy común, el de aproximaciones sucesivas, encuentra el escalón con una búsqueda binaria: compara con la mitad del rango, luego con la mitad de la mitad que corresponde, y así, un bit por comparación. Es el mismo truco que en algoritmos encuentra una palabra en un diccionario en pocos pasos.
La segunda es muestrear: tomar el valor solo en ciertos instantes, por ejemplo mil veces por segundo. Entre muestra y muestra, el ADC no ve nada. Y aquí aparece una de las ideas más bonitas y menos intuitivas de la ingeniería.
Un segundo de una señal senoidal. El conversor toma muestras (puntos ámbar) y redondea cada una al escalón más cercano de los que permiten sus bits (escalera azul).
20 muestras por segundo son más del doble de 3 Hz: las muestras alcanzan para reconstruir la onda.
La animación arranca con una onda de 3 Hz muestreada 20 veces por segundo con un ADC de 3 bits, que solo tiene 8 niveles. Mueve los bits y mira cómo la escalera azul se pega a la curva: cada bit extra parte cada escalón en dos. Ahora baja el muestreo. Mientras haya más de 6 muestras por segundo, los puntos ámbar, aunque pocos, siguen siendo de una onda de 3 Hz. Pulsa “probar 3 Hz a 4 por segundo”: los mismos puntos dibujan, perfectamente, una onda de 1 Hz invertida. No es un error de dibujo. Con esas muestras no hay forma de saber cuál de las dos ondas era la verdadera. Y en el caso límite, justo al doble, cada muestra cae en un cruce por cero y la onda desaparece de los datos.
El teorema de muestreo
Lo que acabas de ver tiene un enunciado preciso, que suele llamarse teorema de muestreo de Nyquist–Shannon (ideas equivalentes aparecen también en trabajos de Whittaker y de Kotelnikov). Dice así: si una señal no tiene componentes de frecuencia iguales o mayores que , entonces sus muestras tomadas a una frecuencia , a lo largo de todo el tiempo, la determinan por completo, y se puede reconstruir exactamente con la fórmula de interpolación
Fíjate en las hipótesis, porque cada una cuenta. La señal tiene que estar limitada en banda, con su contenido estrictamente por debajo de : por eso la onda pura de 3 Hz, que tiene toda su energía en 3 Hz, necesita más de 6 muestras por segundo y no exactamente 6. Las muestras son infinitas y exactas: en la práctica son finitas y cuantizadas, y la reconstrucción es aproximada. La serie es un límite de sumas parciales, no una cuenta finita. Detrás está la idea de Fourier: una señal es una suma de senoidales, y muestrear a ritmo confunde cada frecuencia con todas las de la forma , con entero. Si toda la señal vive por debajo de la mitad de , ningún par de esas copias se pisa. Si no, se pisan, y eso es el aliasing: una frecuencia alta que se disfraza de baja. Es lo que ves en un video cuando las ruedas de un carro parecen girar despacio o hacia atrás.
La consecuencia práctica es doble. Primero, hay que muestrear con margen: el audio digital de los CD usa 44.100 muestras por segundo para un oído que llega, con suerte, a unos 20.000 Hz. Segundo, antes del ADC se pone un filtro pasa-bajos, el filtro antialiasing, que quita lo que esté por encima de la mitad de la frecuencia de muestreo; puede ser tan simple como el filtro RC de condensadores y bobinas. Lo que el filtro deja pasar ya no puede disfrazarse.
El ruido, el compañero de siempre
Ningún sensor entrega una señal limpia. Los electrones se agitan con la temperatura, los cables recogen la red eléctrica de 60 Hz como antenas, los motores cercanos meten picos. Además, el redondeo del ADC es en sí mismo un ruido: el error de cuantización, que para una senoidal que ocupa todo el rango limita la relación señal a ruido de un ADC ideal a
unos 6 decibeles por cada bit. Contra el ruido aleatorio hay un remedio barato: promediar varias lecturas. Si el ruido de cada lectura es independiente, con media cero y varianza finita, el promedio de lecturas reduce su desviación típica por un factor , un resultado de probabilidad. Que el ruido sea inevitable y que aun así se pueda sacar información confiable es el tema entero de ruido, canales y códigos.
Actuadores: del número al movimiento
Del otro lado de la máquina están los que hacen. Casi todos los actuadores eléctricos explotan el mismo hecho del electromagnetismo: una corriente dentro de un campo magnético siente una fuerza, y una bobina con corriente es un imán.
El motor DC. Una bobina que gira entre imanes, con unas escobillas que invierten la corriente a cada media vuelta para que la fuerza siempre empuje en el mismo sentido. A grandes rasgos, su velocidad sube con el voltaje y su fuerza de giro (el par) con la corriente. Para que gire en los dos sentidos se usa un puente H, cuatro transistores que pueden invertir la polaridad.
El servo. Un motor DC con reductora, un potenciómetro pegado al eje y un circuito que compara la posición medida con la pedida. Recibe un pulso típicamente cada 20 ms, y el ancho del pulso, entre más o menos 1 y 2 ms, dice el ángulo. Adentro hay un pequeño lazo de control con retroalimentación: medir, comparar, corregir.
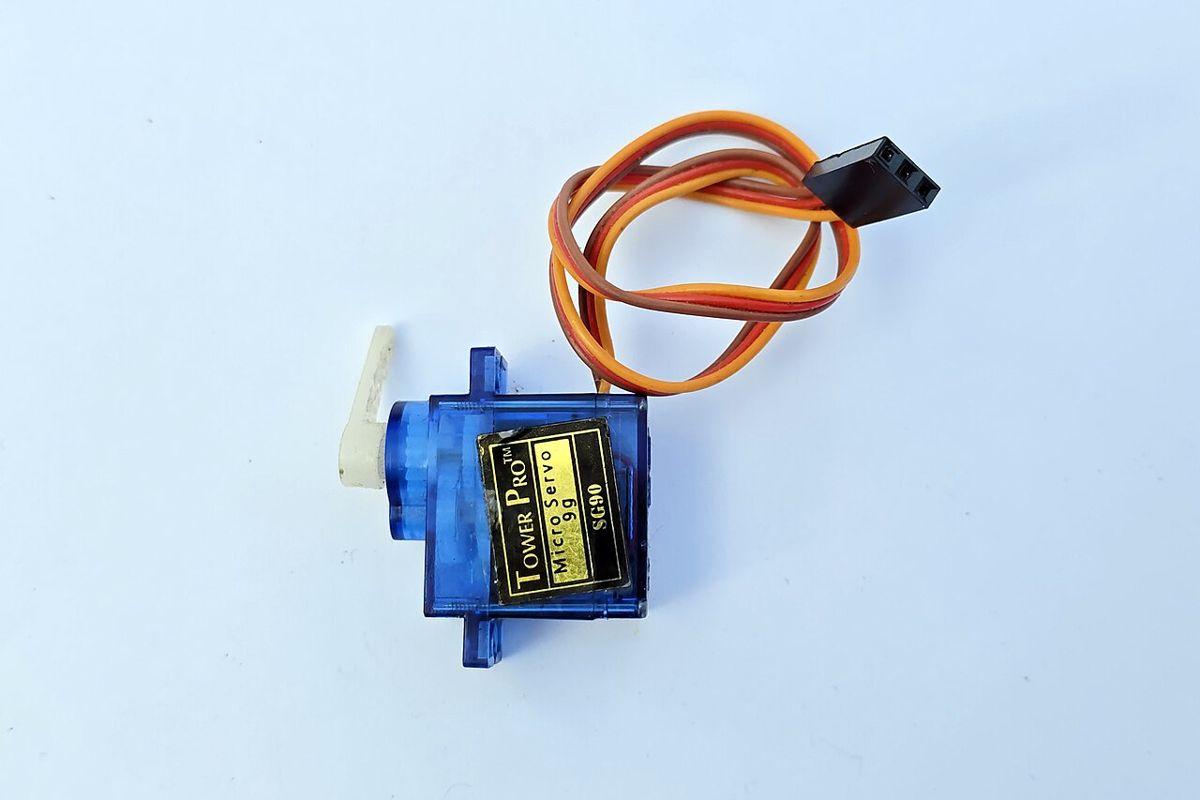
El motor paso a paso. Varias bobinas que se energizan en secuencia y hacen avanzar el eje un ángulo fijo por paso; muchos dan 200 pasos por vuelta, 1,8° cada uno. No necesitan sensor de posición: si cuentas los pasos, sabes dónde está el eje, mientras la carga no lo obligue a saltarse alguno. Por eso mueven impresoras 3D.
El relé. Un electroimán que cierra un contacto mecánico: con una corriente pequeña y un voltaje bajo, prende algo de otro circuito, aislado del primero, como una bomba de agua. Su bobina pide más corriente de la que un pin de un microcontrolador puede dar, así que se maneja con un transistor, y en paralelo con la bobina va el diodo de rueda libre que explica condensadores y bobinas: sin él, el pico de voltaje al apagar la bobina puede dañar el transistor. Una advertencia que no es retórica: la red de tu casa (120 V en Colombia) puede matar. Empieza con baja tensión, y si un día conectas un relé a la red, que sea con módulos aislados, en una caja cerrada, y sabiendo lo que haces.
PWM: controlar potencia prendiendo y apagando
¿Cómo hace un microcontrolador, que solo sabe poner un pin en 0 o en 3,3 V, para que un motor gire a media velocidad? Lo prende y lo apaga muy rápido. Eso es la modulación por ancho de pulso, PWM. Si el pin está prendido una fracción de cada período (el ciclo de trabajo), el voltaje promedio es
un promedio que es literalmente una integral dividida por el período. El motor no se entera de los saltos: su inductancia y su inercia los suavizan. Un LED sí parpadea, pero si la frecuencia es alta el ojo solo percibe el promedio. Lo elegante es la eficiencia. Un transistor usado como interruptor casi no gasta energía: prendido, la caída de voltaje en él es pequeña; apagado, no pasa corriente; y la potencia es pequeña en ambos casos. Bajar la velocidad con una resistencia, en cambio, convertiría la diferencia en calor.
Para empezar
Si quieres armar tus primeros circuitos, no necesitas casi nada: una placa de desarrollo (una compatible con Arduino Uno o una con ESP32 son las plataformas más comunes y con más documentación), una protoboard, cables, una bolsa de resistencias, LEDs, un termistor de 10 kΩ, una fotorresistencia, un potenciómetro, un micro servo, un transistor o un módulo de relé y, lo más subestimado, un multímetro. Dos reglas ahorran muchas frustraciones: los motores se alimentan aparte, nunca desde el pin, y todas las fuentes comparten la tierra.
Lo que todavía falta es el que decide: el chip que lee el sensor, piensa y le ordena al actuador. Es el microcontrolador. Cuando el actuador cambia lo mismo que el sensor mide, el ventilador enfría el cuarto cuyo termistor lo prendió, se cierra un lazo, el mismo que el cuerpo usa para sostener su temperatura; y un robot es, en el fondo, muchos de esos lazos a la vez.